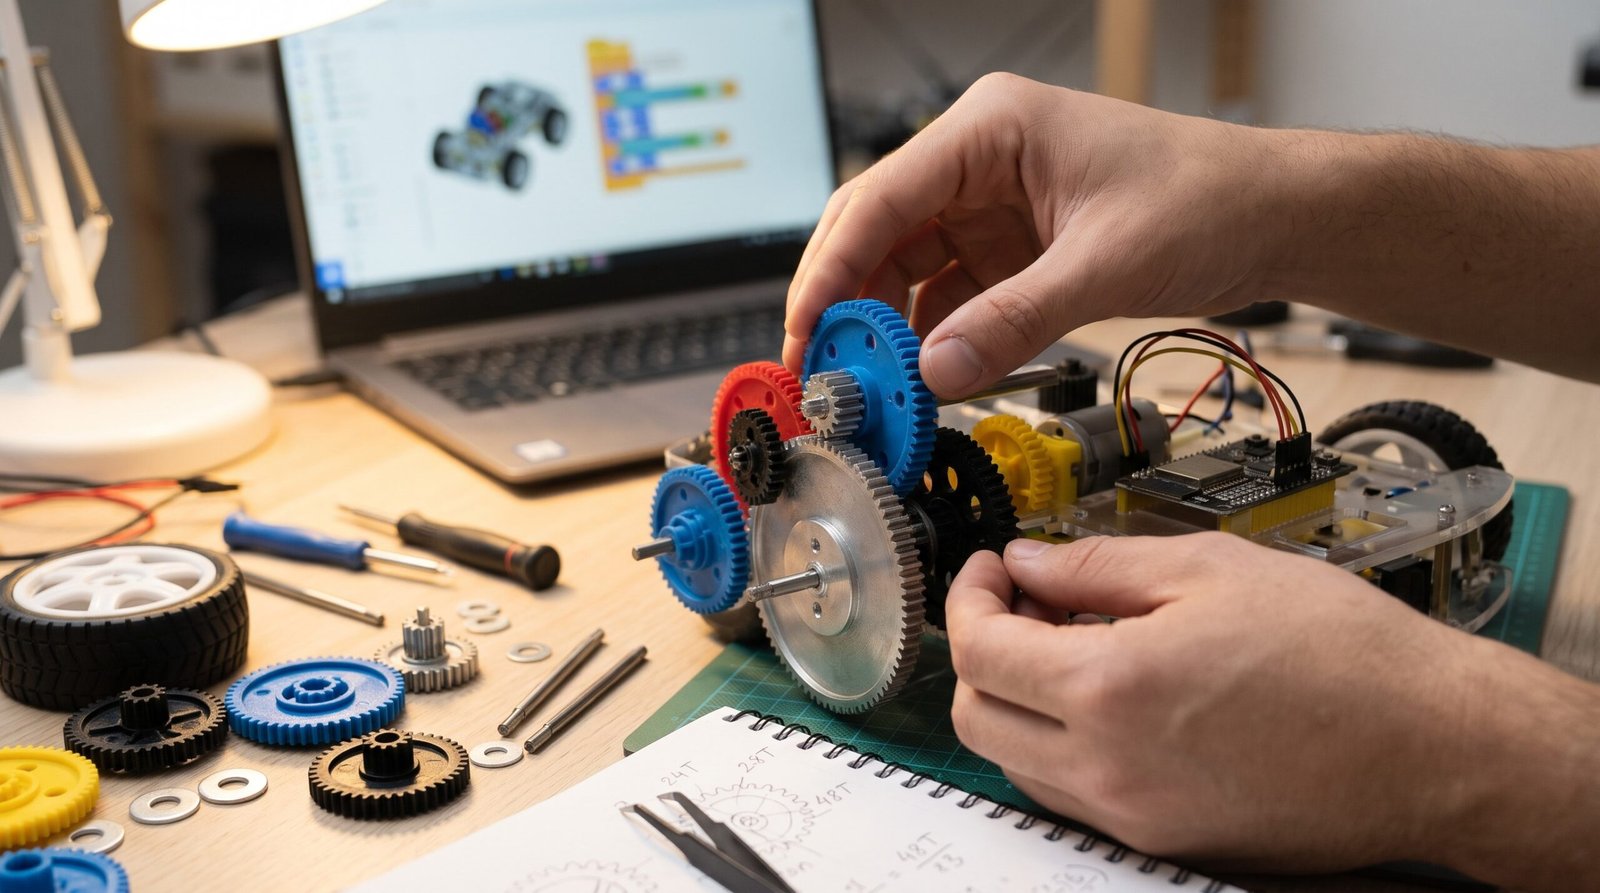
Krumpliaračių perdavimo skaičius padeda suderinti variklio greitį su roboto mechanizmo poreikiais. Variklis gali suktis greitai, tačiau tiesiogiai prijungtas prie rato ar manipuliatoriaus nesukurti pakankamo sukimo momento. Reduktorius sumažina išėjimo greitį ir padidina sukimo momentą, atsižvelgiant į mechaninius nuostolius. Norint pasirinkti tinkamą pavarą, reikia žinoti krumpliaračių dantų skaičių, variklio charakteristikas ir pageidaujamą judėjimą. Toliau pateiktos formulės taikomos perdavimo skaičiaus dydžiui, sukimosi kryptį vertinant atskirai.
Kas yra krumpliaračių perdavimo skaičius?
Šiame straipsnyje perdavimo skaičių apibrėžiame kaip įėjimo apsukų ir išėjimo apsukų santykį. Paprastai krumpliaračių porai jis lygus varomojo krumpliaračio dantų skaičiui, padalytam iš varančiojo krumpliaračio dantų skaičiaus:
i=nįe˙jimonisˇe˙jimo=zvaromojozvarancˇiojo
Čia raidėmis žymimi perdavimo skaičius, sukimosi greitis ir dantų skaičius. Tokį redukcijos santykio skaičiavimą pateikia KHK krumpliaračių techninis vadovas. Santykis 3:1 reiškia, kad įėjimo velenas apsisuka tris kartus, kol išėjimo velenas apsisuka vieną kartą.
Paprastas skaičiavimo pavyzdys
Tarkime, prie variklio pritvirtintas krumpliaratis turi 20 dantų, o varomasis – 60. Tuomet:
i=6020=3
Gauname 3:1 redukciją. Jeigu variklis pasirinktu darbo režimu sukasi 3000 apsukų per minutę, išėjimo veleno greitis bus:
nisˇe˙jimo=30003=1000 aps./min.
Skaičiuojant būtina aiškiai nustatyti, kuris krumpliaratis varantysis. Sukeitus juos vietomis, pavara didins greitį ir mažins sukimo momentą. Taip pat patikrinkite, kaip santykį žymi komponentų pardavėjas: skirtinguose šaltiniuose santykio užrašymo tvarka gali skirtis.
Kaip apskaičiuoti išėjimo sukimo momentą?
Idealiame reduktoriuje sukimo momentas padidėtų tiek kartų, kiek sumažėja greitis. Tikroje pavaroje dalis energijos prarandama dėl trinties, todėl įtraukiamas naudingumo koeficientas:
Tisˇe˙jimo=Tįe˙jimo⋅i⋅η
Jeigu variklio momentas yra 0,2 Nm, perdavimo skaičius 3, o pasirinktas skaičiavimo naudingumas 0,9:
Tisˇe˙jimo=0,2⋅3⋅0,9=0,54 Nm
Naudingumas čia yra pavyzdinė prielaida, o ne universali vertė. Jo reikšmė priklauso nuo pavaros konstrukcijos ir darbo sąlygų. Nuostolių įtraukimą paaiškina KHK sukimo momento skaičiavimo vadovas.
Kaip pasirinkti santykį ratiniam robotui?
Pirmiausia nustatykite pageidaujamą roboto greitį ir rato skersmenį. Neįvertinant praslydimo, rato apsukas galima apskaičiuoti pagal formulę:
nrato=60vπD
Čia greitis matuojamas metrais per sekundę, o rato skersmuo – metrais. Jei norimas greitis yra 0,5 metro per sekundę, o skersmuo 0,1 metro, reikia maždaug 95,5 apsukos per minutę.
Varikliui dirbant 3000 apsukų per minutę:
i=300095,5≈31,4
Pradinis pasirinkimas būtų artimas 31:1 reduktorius. Tačiau naudokite variklio apsukas esant numatomai apkrovai, o ne automatiškai tuščiosios eigos greitį.
Daugiapakopės pavaros perdavimo skaičius
Didelę redukciją dažnai patogiau išskaidyti į kelias pakopas. Sudėtinėje pavaroje bendras perdavimo skaičius yra atskirų pakopų santykių sandauga:
ibendras=i1⋅i2
Jeigu pirmos pakopos krumpliaračiai turi 12 ir 48 dantis, o antros – 15 ir 75:
ibendras=4812⋅7515=4⋅5=20
Šiam rezultatui būtina, kad pirmos pakopos varomasis ir antros pakopos varantysis krumpliaračiai būtų standžiai sujungti bendru velenu. Bendrajam naudingumui taip pat dauginami pakopų naudingumo koeficientai. Daugiapakopės redukcijos pavyzdžius pateikia KHK vadovas.
Ar tarpinis krumpliaratis keičia santykį?
Paprastoje nuoseklioje grandinėje vienas tarpinis krumpliaratis bendro santykio dydžio nekeičia. Jo dantų skaičius skaičiuojant išsiprastina, todėl rezultatą lemia pirmasis ir paskutinis krumpliaračiai.
Tarpinis krumpliaratis leidžia pakeisti velenų išdėstymą ir sukimosi kryptį. Dviejų išorinių krumpliaračių pora sukasi priešingomis kryptimis, o įterpus vieną tarpinį, pirmasis ir paskutinis sukasi ta pačia kryptimi. Nepainiokite tokios grandinės su sudėtine pavara, kur ant vieno veleno pritvirtinti skirtingo dydžio krumpliaračiai: pastarojoje santykiai dauginami.
Ką dar būtina patikrinti projektuojant?
Teisingas perdavimo skaičius negarantuoja patikimos pavaros. Įvertinkite dantų stiprumą, velenų atramas, guolius, laisvumą ir leistiną apkrovą. Susikabinantiems standartiniams cilindriniams krumpliaračiams turi būti suderintas modulis bei slėgio kampas. Projektavimo parametrų svarbą aptaria KHK pavarų projektavimo vadovas.
Robotikos mechanizmuose svarbios ir dinaminės apkrovos: pajudėjimas, stabdymas, smūgiai bei krypties keitimas. Manipuliatoriui papildomai įvertinkite apkrovos petį ir padėties tikslumą. Variklio užstrigimo momentas nėra tinkama ilgalaikio darbo charakteristika.
Kaip patikrinti pasirinktą pavarą?
Prieš galutinį surinkimą apskaičiuokite reikiamą greitį ir apkrovos momentą, pasirinkite redukciją bei įvertinkite nuostolius. Prototipą pradėkite bandyti maža apkrova, stebėdami srovę, temperatūrą, triukšmą ir realias apsukas.
Jeigu robotas per lėtas, mažesnė redukcija gali padidinti greitį, tačiau sumažins prieinamą momentą. Jei trūksta jėgos, didesnė redukcija padės tik neviršijant variklio ir mechanikos ribų. Užrašyti bandymų rezultatai leis pasirinkti santykį pagal tikrą projekto darbą. Taip pat patikrinkite, ar pavara neužsikerta visame judėjimo diapazone ir ar valdiklis patikimai riboja srovę. Galutinį sprendimą priimkite palyginę skaičiavimus su matavimais, o pakeitę ratų dydį, apkrovą ar maitinimo įtampą, pavaros tinkamumą įvertinkite iš naujo.